PHYSICAL AI
認識・判断・制御をつなぎ、AIを現場で動くシステムへ。MOSAは、センサー、AI処理、組込みソフトウェアの連携を設計し、装置・ロボットの開発を支援します。
デジタルの知能を、
リアルな動作へ。
フィジカルAIは、センサーやカメラなどで取得した情報をAIで認識・判断し、ロボット、装置、モビリティなどの動作へ反映する技術の総称です。
MOSAは、AIソフトウェアと組込み・制御技術を組み合わせ、データ取得から認識処理、装置との通信までを設計・実装します。
フィジカルAIを支える、
技術のつながり。
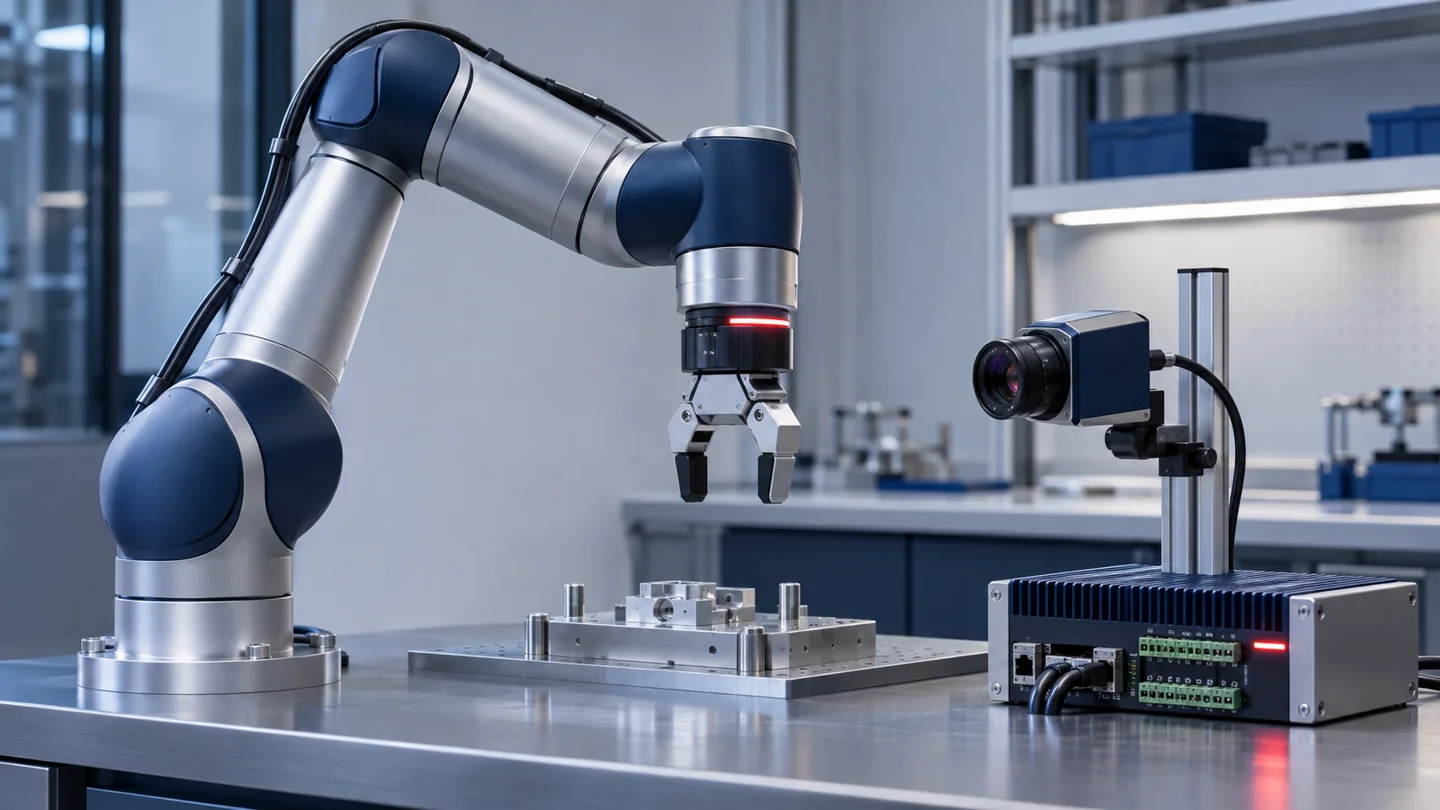
センシング・AI推論・装置連携・シミュレーションを組み合わせ、用途ごとの性能や安全要件に沿ったシステムを設計します。
認識・センシング
カメラ・センサーからデータを取得し、ノイズ処理から認識アルゴリズムの実装・評価まで対応します。
AIによる推論・判断
状態推定・分類・行動選択に必要なAI推論処理を設計・実装します。
組込み・装置連携
AI処理と端末・制御装置・既存システムを接続する通信機能と連携ソフトウェアを開発します。
シミュレーション・検証
動作条件を再現する評価環境を構築します。シミュレーションで処理や動作を検証し、実機試験につなげます。
フィジカルAIの応用分野。
生産設備、ロボット、モビリティにおける代表的な応用例です。
生産設備・産業機器
設備・センサーのデータを分析し、稼働状態の把握や作業支援、検査工程とのデータ連携に活用します。
ロボティクス
画像・センサーによる認識結果をロボット制御へ接続し、シミュレーションと実機試験で動作を評価します。
モビリティ
センサーデータを車載・組込みソフトウェアへ連携し、周辺状況の認識や状態推定に活用します。
技術要素をつなぐ、
システムの視点。
単体のAIモデルだけでなく、センシング、処理時間、通信、制御、安全性など、システム全体の要件が重要です。
現在のシステム構成と開発目標をもとに、機能の分担、処理性能、接続仕様、評価基準を定めます。
フィジカルAIの相談をする →要件分析・構成設計
ハードウェア・ソフトウェア・AIの役割を整理します。
段階的な開発
検証と評価を通じて適用範囲を具体化します。
システム連携
既存設備やアプリケーションとの通信・データ連携を実装します。